
真空上料机为什么会出现回料?停机后物料倒流的原因及防回料设计
从负压变化、气动阀、输送管道、料仓结构到止回措施,分析粉体真空输送系统停机回料问题
一、真空上料机为什么会出现回料?
真空上料机采用负压气力输送。
正常工作时,真空源产生负压,使输送管道内部形成气流,粉体在空气流动作用下从低处进入设备。
正常流程可以理解为:
物料端
↓
输送管道
↓
真空上料机
↓
气固分离
↓
卸料
当真空系统停止或者阀门动作顺序不合理时,系统内部压力状态会发生变化。
如果此时输送管道中仍然存在大量物料,就可能出现:
物料失去气流支撑后向低位方向移动。
这就是现场常说的:
回料、倒料或者倒吸。
尤其是垂直输送高度较大、水平距离较长、物料流动性较好的项目,更需要注意停机后的物料状态。
二、回料不一定是设备故障
现场发现回料以后,有些用户**反应是:
“真空上料机坏了。”
实际上并不一定。
真空输送本身就是依靠压力差工作的。
系统启动时:
压力差推动物料向设备方向运动。
系统停止以后:
压力差消失。
如果输送管道内部还有没有进入设备的物料,这部分物料就可能受到重力作用向低处移动。
因此,回料问题需要从整个系统分析,而不能只检查真空上料机本体。

三、最常见的原因之一:停机时管道里面还有物料
这是实际项目中非常常见的情况。
例如一套系统:
水平距离:
50m
垂直高度:
8m
管道中存在一定数量的粉体。
设备正常运行时,空气把物料不断带入真空上料机。
如果突然停止真空源:
管道里的物料不会凭空消失。
特别是在垂直管段中,物料可能因为重力作用向下移动。
如果系统没有设计合理的清管程序,就容易出现:
停机后管道回料。
因此,很多负压输送系统在正常停机前需要进行短暂的清管。
四、为什么停机前需要设置清管程序?
清管的主要目的之一,就是减少管道中的残留物料。
典型停机逻辑可以设计为:
**步
停止继续进料。
第二步
关闭物料端进料阀。
第三步
继续保持真空气流一段时间。
第四步
让输送管道中的残余粉体尽可能进入真空上料机。
第五步
再停止真空源。
这样可以减少:
管道残料+停机回料+下一次启动冲料。
对于较长输送管道,这个步骤尤其重要。
五、清管时间应该多长?
清管时间不能简单规定一个固定值。
它与以下因素有关:
管道长度;
管道直径;
输送风量;
垂直高度;
弯头数量;
物料粒径;
物料密度;
物料流动性。
例如:
短距离输送系统可能只需要较短的清管时间。
长距离输送系统则可能需要适当延长。
因此,工程调试时应该根据实际管道内物料残留情况进行调整。
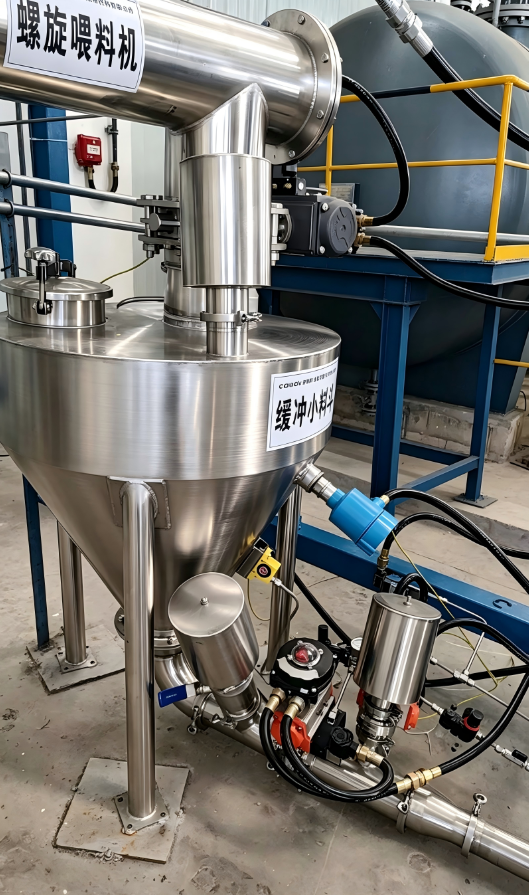
(真空上料机清管装置)
六、气动阀关闭顺序会不会导致回料?
会。
而且这是一个比较容易被忽视的问题。
真空上料系统通常存在多个气动阀,例如:
进料阀;
真空阀;
卸料阀;
清管阀;
补气阀。
如果这些阀门没有合理的动作顺序,就可能在系统压力尚未稳定时改变气流方向。
例如:
真空源仍然运行。
突然关闭某个阀门。
同时打开补气阀。
系统内部压力快速变化。
这时候输送管道中的物料可能出现瞬间移动甚至反向运动。
因此,PLC程序不仅要控制“什么时候开阀”,还需要考虑:
开阀顺序、关阀顺序以及阀门之间的联锁关系。
七、真空阀关闭过早也可能产生问题
假设设备正常吸料结束以后:
**步:
关闭进料阀。
第二步:
立即关闭真空阀。
这种控制方式虽然能够停止吸料,但输送管道中的粉体可能还没有完全进入设备。
如果此时管道内已经没有足够的气流继续输送:
残留物料就可能留在管道中。
设备停机以后:
这些物料可能逐渐回落。
因此,对于长距离系统,通常更适合采用:
先停止进料,再清管,最后结束真空输送。
八、输送管道垂直段更容易出现回料
如果输送管道存在较大的垂直高度,例如:
低位投料站
↓
垂直上升8m
↓
水平输送
↓
真空上料机
那么垂直管段中会存在一定的物料。
系统正常运行时:
气流携带粉体向上运动。
系统停止以后:
重力开始发挥作用。
如果没有足够的清管时间,垂直管道中的粉体就可能向下回落。
因此,在垂直提升比较大的项目中,需要特别关注停机程序。
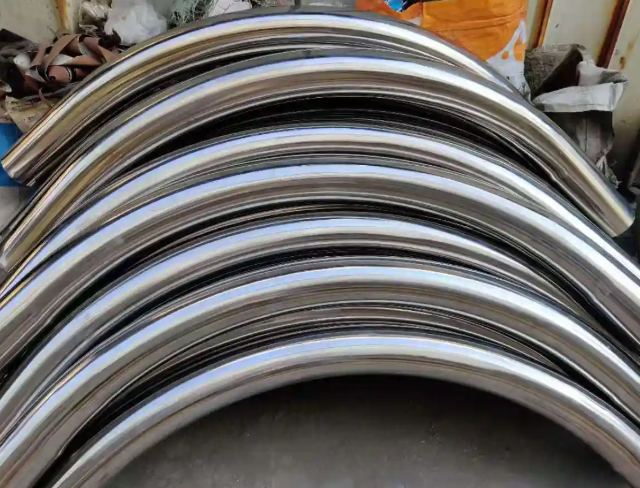
九、为什么弯头位置容易出现回料?
弯头是粉体输送系统中的特殊位置。
物料经过弯头时,气流方向发生变化。
粉体受到:
惯性+重力+气流
共同作用。
如果输送速度、管径或者弯头结构不合理,就可能在弯头附近出现少量积料。
停机以后,这部分物料可能继续向低位移动。
所以,管路设计中应该尽量:
减少不必要的弯头。
同时尽量采用合理的弯曲半径。
十、物料流动性越好,回料现象可能越明显
不同粉体的回料倾向差别很大。
例如:
流动性好的晶体粉料
颗粒状物料
部分干燥粉体
停机后比较容易受到重力作用移动。
而某些:
易团聚粉体;
高黏附性粉体;
含水粉体;
易结块物料;
虽然也可能产生回料,但有时更容易形成管壁挂料。
因此,设计防回料结构时,需要结合物料特性判断。
十一、为什么粉体堆积密度也值得关注?
物料堆积密度不同,管道内相同体积的粉体重量不同。
例如:
物料A:
堆积密度500kg/m³。
物料B:
堆积密度1000kg/m³。
相同长度、相同管径下:
B物料形成的管内物料重量更大。
停机以后产生的重力作用也更加明显。
因此,对于高堆积密度粉体,长距离垂直输送项目尤其需要注意停机回料。
十二、补气设计与防回料有什么关系?
部分真空输送系统在停止真空源时,会设置补气功能。
补气的目的可以包括:
平衡设备内部压力;
帮助物料卸料;
避免设备内部形成异常负压;
配合气动阀动作;
改善停机状态。
但是补气并不是越大越好。
如果补气位置和时序不合理,反而可能造成物料瞬间冲击。
所以补气需要和:
真空阀、进料阀、卸料阀以及PLC程序
一起设计。
十三、为什么不能直接通过增加真空度解决回料?
有些现场发现回料后,会尝试:
“把真空度提高。”
这种方法通常不是根本解决方案。
因为回料主要发生在:
停机或者压力状态变化阶段。
而不是正常输送阶段。
如果正常工作时:
-25kPa已经能够稳定输送。
那么单纯增加到更高负压,并不能从根本上解决停机后的回料问题。
真正应该检查的是:
停机时序+清管+阀门动作+补气+管道残料。
十四、真空上料机如何通过控制程序减少回料?
PLC程序可以设置一个专门的停机流程。
例如:
正常运行
真空源运行。
进料阀打开。
物料进入设备。
停止进料
关闭进料阀。
停止继续吸入新物料。
清管
保持真空运行。
持续一定时间。
将管道中的残余物料吸入设备。
停止真空
清管结束后关闭真空阀。
停止真空源。
系统压力平衡
根据工艺要求进行缓慢补气。
设备卸料
进入正常卸料程序。
这种方式能够明显减少管道残料。
十五、如果设备已经发生回料,现场怎么判断?
可以按照以下顺序检查。
**项:检查停机前是否进行了清管
如果没有清管程序:
首先优化控制逻辑。
第二项:检查进料阀是否完全关闭
如果进料阀关闭不严:
系统停机后可能存在异常气流。
第三项:检查真空阀
确认真空阀动作是否正常。
第四项:检查补气阀
确认补气时间以及补气位置是否合理。
第五项:观察管道
重点检查:
垂直段;
弯头;
三通;
低点。
这些位置比较容易出现物料残留。
第六项:检查物料
确认物料是否:
受潮;
结块;
流动性异常;
粒径发生变化。
十六、怎样从结构上减少回料?
除了调整控制程序,还可以从机械结构上优化。
例如:
1. 合理布置管道
尽量减少不必要的低点。
2. 减少不必要的弯头
降低管道积料风险。
3. 合理设置气动阀
避免停机以后形成不可控气流。
4. 增加必要的止回措施
对于特殊工艺可以根据系统压力状态设置止回结构。
5. 优化吸料口
避免停机以后大量物料直接进入管道。
6. 设置清管程序
让停机前的管道尽量处于低残料状态。
十七、反应釜投料系统更要注意回料
在反应釜固体投料系统中,回料不仅影响输送效率,还可能影响工艺安全。
例如:
无尘投料站
↓
真空输送
↓
缓存料仓
↓
旋转卸料阀
↓
反应釜
如果停机时大量物料回到前端:
可能造成:
投料量不准确;
管道残料增加;
下次启动瞬间冲料;
物料批次残留;
生产现场清理工作增加。
因此,反应釜投料系统通常需要将:
输送、缓存、卸料和反应釜接口
作为一个完整系统进行设计。
十八、防爆系统中的回料问题更加需要谨慎
对于:
有机粉体;
易燃粉尘;
金属粉末;
锂电池材料;
精细化工粉体;
如果存在粉尘爆炸风险,不能仅仅考虑“能不能输送”。
还需要考虑:
静电、氧含量、压力变化、防爆电气、接地以及异常工况联锁。
苏州仕多达智能科技有限公司针对部分高危粉体输送项目,可以根据工艺要求配置:
防爆电气+防静电接地+氮气保护+压力监测+联锁控制
等安全措施。
实际方案应根据物料爆炸特性和现场危险区域进行确定,而不是采用统一配置。

十九、为什么“防回料”不能只增加一个止回阀?
这是工程设计中一个非常重要的问题。
有人看到回料以后,会认为:
“增加一个止回阀就解决了。”
但真空输送系统是动态运行系统。
回料的产生可能来自:
停机清管不足;
管道残料;
阀门时序;
压力快速变化;
物料自身流动性;
管路高差。
如果只增加一个机械止回部件,而不调整控制程序,问题可能仍然存在。
因此更合理的方案是:
结构措施+阀门控制+清管程序+必要的止回措施
共同解决。
二十、真空上料机防回料设计的基本原则
综合实际工程经验,可以总结为以下几点。
原则一:尽量减少停机时管道残料
通过清管程序实现。
原则二:合理控制阀门动作顺序
避免压力突然变化。
原则三:垂直管段需要重点考虑
尤其是高度较大的系统。
原则四:根据物料特性调整参数
不能所有粉体采用相同程序。
原则五:长距离系统需要单独考虑
不能直接套用短距离设备的停机程序。
原则六:防爆项目需要把异常工况纳入安全联锁
不能只考虑正常运行。
二十一、苏州仕多达智能的工程设计思路
苏州仕多达智能科技有限公司在设计真空上料机和负压气力输送系统时,通常会把设备本体与现场管道一起考虑。
对于需要长距离输送的项目,会结合:
物料特性
输送能力
管道长度
垂直高度
弯头数量
真空源性能
设备容积
阀门结构
控制逻辑
等条件进行系统设计。
对于反应釜固体投料项目,还需要进一步考虑:
缓存料仓+旋转卸料阀+螺旋喂料+反应釜接口
之间的联动关系。
这样可以避免只解决“吸料”而忽略停机、卸料和下一周期启动的问题。
二十二、结语
真空上料机出现回料,并不一定是设备质量问题。
很多情况下,它实际上反映的是:
输送管道、物料特性、阀门结构和控制程序之间没有完全匹配。
尤其是在长距离、垂直提升、多弯头以及反应釜固体投料系统中,停机以后管道内部仍然存在一定量粉体是非常正常的。
真正需要解决的是:
如何让这些物料在停机之前完成输送,而不是让它们在系统失去负压以后自然回落。
因此,一套稳定的真空输送系统应该做到:
正常运行时输送稳定;
停止进料后能够清管;
阀门按照合理顺序动作;
停机后系统压力平稳;
管道残料尽可能少;
下一次启动不会产生明显冲料。
苏州仕多达智能科技有限公司可根据客户物料、输送距离、产能和工艺要求,对真空上料机、负压气力输送系统以及反应釜固体投料系统进行非标设计,并针对实际项目优化管路、阀门和自动控制程序。
对于粉体输送项目来说,真正可靠的设计不是单纯追求更大的真空度或者更大的风机,而是让:
物料、气流、设备、管道和控制系统形成一个稳定的整体。
